【3Dプリント試作】UMI用ロボットハンドの設計・試作
プロセスとこだわりポイント
ロボットシステムの開発において、エンドエフェクター(ハンド部)の設計は、把持する対象の多様性や操作性に直結する極めて重要な要素です。今回は、UMI(Universal Manipulation Interface)用ロボットハンドの設計および3Dプリンターによる試作の様子と、そのこだわりについてご紹介します。
1. グリッパーの構造とデザインのこだわり
今回の設計では、把持の確実性と軽量化の両立をテーマに、細部の形状を作り込んでいます。
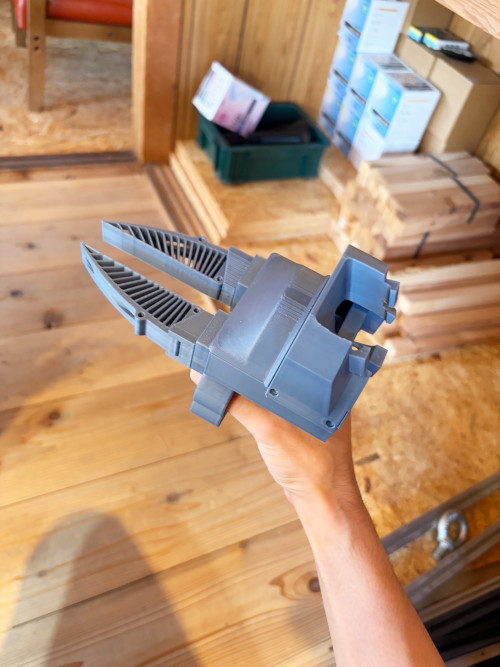
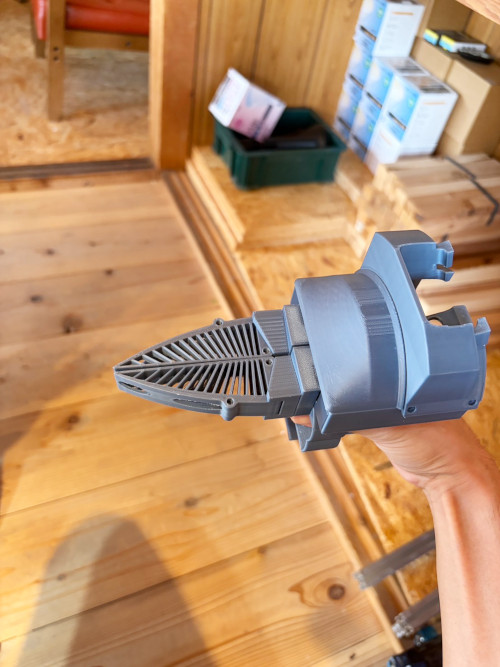
- リブ構造による軽量化と剛性: グリッパーのブレード部分には多数のスリット(リブ)が配置されており、3Dプリントでの造形性を高めつつ、不要な重量を削ぎ落としてハンド全体の負荷を軽減しています。
- スムーズな開閉モーション: 閉じた状態(写真1)では流線型でスマートにまとまり、開いた状態(写真2)では大きく展開することで、さまざまな形状やサイズの対象物を柔軟にとらえることができます。
2. 操作性とエルゴノミクスを意識したグリップ設計
データ収集やマニュアル操作(テレオペレーション)を行うシーンを想定し、ハンド側の持ちやすさや操作感にもこだわっています。
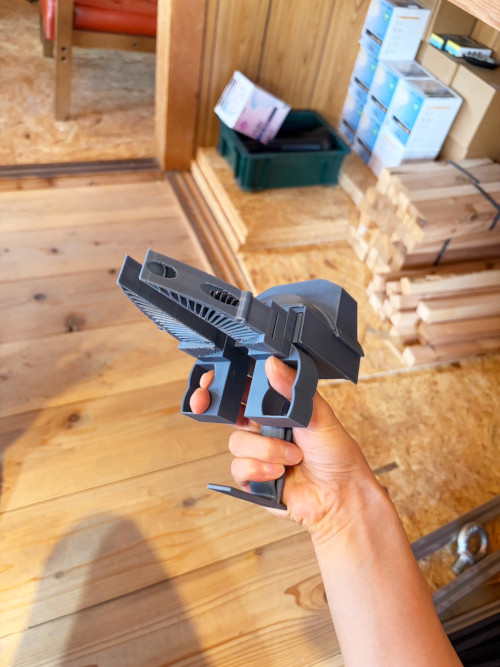
- 手に馴染むグリップ・トリガー形状: 写真3のように、実際に手で保持する部分には指がしっかりとフィットする凹凸やトリガー状の構造を採用し、長時間の操作でも疲れにくい設計にしています。
- メカニズムの一体化: リンク機構や接続部がコンパクトに収まっており、実運用での取り回しの良さを考慮したレイアウトになっています。
3. 今後の展望
3Dプリンターを活用することで、こうした複雑な形状の試作から修正までのサイクルを圧倒的なスピードで回すことが可能です。今回の試作フィードバックをもとに、さらに実用性と耐久性を高めたブラッシュアップを進めていきます。
ものづくりの現場ならではの試行錯誤や、アイデアがカタチになっていくプロセスはやはりワクワクしますね。引き続き、ロボット活用の幅を広げる実用的なハンド設計を追求していきます!