フィジカルAI
フィジカルAIデジタル空間から実世界へ
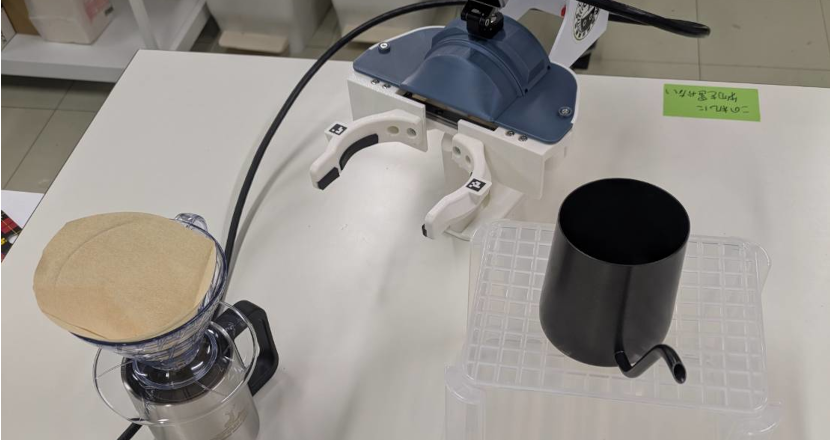
生成AIがテキストや画像といった「情報空間」の表現力を爆発的に進化させた今、ロボット工学の分野では、AIを物理世界(ハードウェア)に宿らせる「フィジカルAI(Physical AI)」への注目が急速に高まっています。
1. フィジカルAIとは何か?(生成AIとの違い)
フィジカルAIとは、身体(ロボットや自動運転車など)を持ち、現実世界の中で「認知・思考・行動」を自律的に行う人工知能のことです。
- 生成AI(情報空間の知能): 画面の向こう側で文章、画像、コードなどを生成し、人間の知的生産性をサポートする。
- フィジカルAI(物理空間の知能): センサーで周囲の環境や物理法則を捉え、モーターやアクチュエーターを駆動させて、現実世界に直接的な変化を生み出す。
卵を割らないように優しく掴んだり、凹凸のある不整地で姿勢を保って歩行したりといった、人間にとっては無意識の「物理的微調整」をAIが自ら学習・実行するのがフィジカルAIの最大の特徴です。
2. データ収集のパラダイムシフト:「UMI」の登場と役割
フィジカルAI開発における最大の課題は、「高品質な動作データ(デモンストレーション)をいかに大量かつ安価に集めるか」にあります。従来のように高価なロボットアームを遠隔操作してデータを収集する手法は、設置性やコスト面で大きな限界がありました。
このボトルネックを打破する技術として注目を集めているのが、スタンフォード大学や本田技術研究所などが主導するオープンソースの汎用データ収集フレームワーク「UMI(Universal Manipulation Interface)」です。
- ロボット不要のデータ収集: 人間が手持ちのグリッパー(GoProカメラやIMUセンサー等を搭載)を直接操作して野外や日常環境で動作を行うだけで、正確な手先軌道(6自由度姿勢)と視覚情報、グリッパー幅が記録されます。
- 身体性のギャップ克服と転写: カメラと手先の位置関係が標準化されているため、人間が手作業で収集したデータをそのまま異なるロボットアームへ行動モデル(Diffusion Policyなど)としてデプロイ・学習させることができます。
- スケーラビリティの飛躍: 高額なロボット設備が不要なため、多様な環境(野外、キッチン、工場など)での並列的なデータ収集が可能となり、フィジカルAI基盤モデル構築のためのデータ基盤を大きく加速させています。
3. フィジカルAIを支える技術エコシステム
UMIをはじめとする新しいアプローチに加え、以下の要素技術が複合的に絡み合うことで開発速度が向上しています。
- VLAモデル(Vision-Language-Action): 視覚情報・言語指示・手先動作を単一のニューラルネットワークで繋ぎ、「指示を理解して動く」汎用的な行動生成を実現。
- Sim-to-Real(シミュレーション学習): 仮想空間内での並列強化学習により数万時間分の試行錯誤を事前学習し、実環境へ即座に転用。
- 力覚・触覚センシングと柔軟制御: UMI等で学んだ軌道にリアルタイムな力のフィードバックを加えることで、壊れやすい対象物や非定型物のハンドリング精度を極限まで向上。
4. 産業応用と将来展望
| 導入領域 | UMI等の活用と期待される効果 |
| 製造業・組み立て | 熟練工の手作業をUMI等で素早くデータ化し、多品種少量生産のハンドリングセルへ汎用展開。 |
| 物流・ピッキング | 様々な形状の物品や柔軟物の扱いを効率的に学習し、配車・ピッキングロボットの柔軟性を飛躍的に高める。 |
| サービス・調理・医療 | 従来は動作教示が困難だった「お茶をたてる」「繊細なケアを行う」といった柔軟な多指アーム制御の実装。 |
UMIのようなオープン基盤とデータ収集の democratize(民主化)によって、フィジカルAIは一部の限られた実験室から抜け出し、現場環境へ即座に適応する「実用的で汎用的なロボットアーム」の量産化フェーズへと突入しています。